フィジカルAIとは、周囲の状況を認識・判断し、ロボットや機械を通じて現実世界で働きかけるAIです。 文章を作ったり質問に答えたりするだけでなく、物をつかむ、運ぶ、車両を走らせるといった動作につながります。
漢方薬メーカーのツムラや機械商社の山善などが、ロボットの学習データを集める企業連合に参加しています。ニュースを見て、「工場のロボットは昔からあるのに、何が新しいのか」「なぜ薬の会社がAI開発に関わるのか」と感じた方もいるのではないでしょうか。
今回の動きを理解する鍵は、ロボットの見た目ではなく、どのような変化に対応でき、どこまで仕事を任せられるかです。同じ「箱を運ぶ」という作業を例に、従来との違い、活用事例、日本企業が連携する理由を見ていきます。
フィジカルAIとは?現実世界で動くAIを具体例で解説
周囲の状況を認識・判断し、ロボットや機械を動かす
例えば、作業台の箱を棚へ移す仕事を考えてみます。人であれば、箱がどこにあり、どちらを向いているかを見て、持つ位置を決めます。持ち上げたときに重ければ力を加え、滑りそうなら持ち方を変えるでしょう。
機械にこの仕事を任せるには、カメラなどで状況を捉え、どう動くかを決め、モーターなどを制御する必要があります。さらに、箱を持てたか、途中でずれていないかも確認します。
このように、「見る・感じる→判断する→動く→結果を確かめる」を現実世界で行うのが、フィジカルAIを理解する出発点です。[1][2]
人型ロボットだけでなく、自動運転車や産業機械にも使われる
フィジカルAIは、特定の商品名でも、人型ロボットの別名でもありません。ロボットアーム、移動ロボット、自動運転車など、さまざまな形の機械に関わる技術です。
「ロボット」は実際に作業をする機械、「フィジカルAI」はその機械が周囲を理解し、動作を選ぶための知能、と分けると整理しやすくなります。人型であることより、仕事に合った形や動きができることが重要です。[1][3]
生成AIとは何が違い、どうつながっているのか
生成AIに「箱を安全に運ぶ方法」を質問すれば、手順を文章で説明できます。しかし、その説明だけでロボットの手が箱をつかめるわけではありません。目の前の箱の位置を捉え、手を動かし、つかむ強さを調整する仕組みが必要です。
一方、生成AIが発展させてきた画像や言葉の理解は、ロボットへの指示を解釈したり、状況を判断したりする技術にもつながっています。両者は対立するものではなく、生成AIの技術を物理的な作業へ応用する取り組みが進んでいます。[2][3]
| 比較する点 | 生成AIの身近な利用 | フィジカルAIの利用 |
|---|---|---|
| 依頼の例 | 箱を運ぶ作業手順を説明して | この箱を棚へ運んで |
| 主な結果 | 手順の文章や図を作る | 機械が実際に箱を動かす |
| 結果の確認 | 説明内容が適切かを確かめる | 箱を持てたか、安全に運べたかを確かめる |
| 必要になるもの | 言葉や画像を扱うAIなど | AIに加えて、状況を捉えるセンサーと動作する機械など |
ロボットは昔からあるのに、フィジカルAIは何が新しいのか
決まった作業の繰り返しから、物や場所の変化への対応へ
工場で同じ箱を同じ場所から運ぶなら、箱の位置や向きをそろえ、ロボットに動作を設定する方法が有効です。条件が安定した仕事を速く正確に繰り返すことは、従来の産業用ロボットが得意としてきた領域です。
ただし、従来のロボットにもカメラやセンサーを使った補正があります。「少しずれた箱の位置を見つけ直す」といった対応まで、すべて最近のAIで初めて可能になったわけではありません。
今、期待が集まっているのは、箱の種類や置かれ方、指示される作業が変わっても、学習した情報を使って対応できる範囲を広げることです。仕事が変わるたびに人が細かく設定し直す負担を、どこまで減らせるかが焦点になります。[2][3]
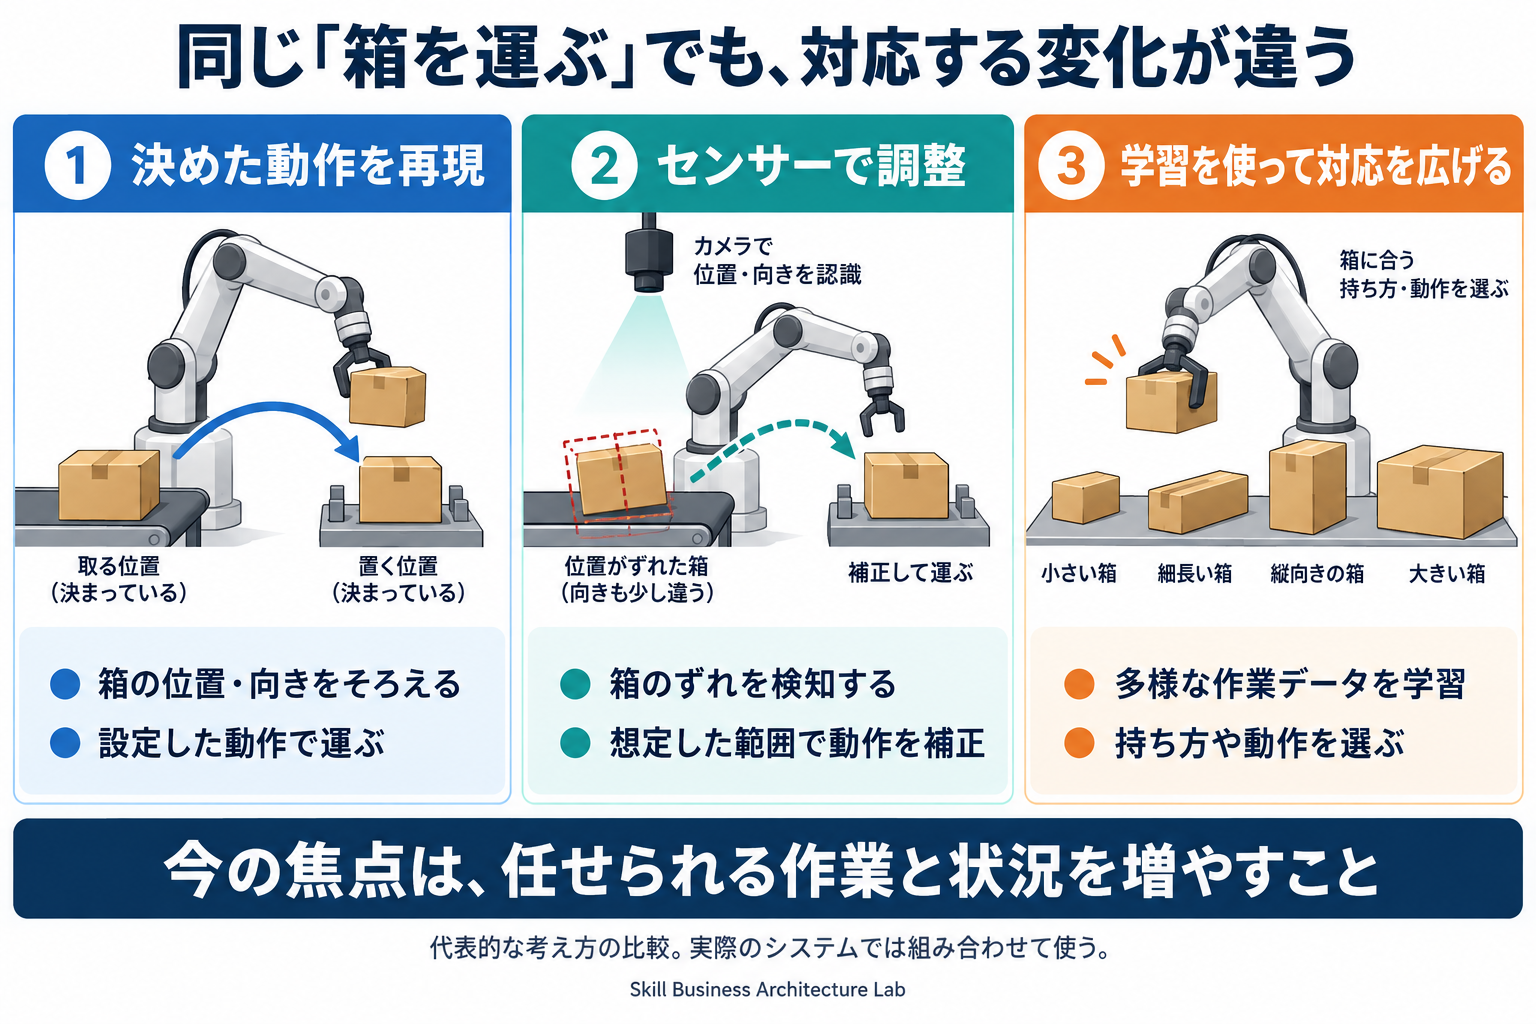
図:箱の移動を例にした代表的な考え方の比較。図を拡大して見る。実際の設備では、プログラムによる制御、センサーによる補正、AIによる学習を組み合わせます。
作業を一つずつ設定する方法から、データで学習させる方法へ
人が実演した動きを記録し、ロボットに学ばせる方法を「模倣学習」といいます。言葉だけで持ち方を教えるのではなく、見えていた状況と、そのときの動作を対応させて学習材料にします。
箱を運ぶ場合なら、形や向きが異なる箱をどうつかんだかという経験を集めます。AIがそのデータから動作を選べるようになれば、対象ごとにすべての動きを個別設定する作業を減らせる可能性があります。
実際のロボットだけで試すと、時間がかかり、落下や衝突も起こり得ます。そこで、コンピューター上に作った環境でも試行を重ね、実機のデータと組み合わせます。学習後は実際の設備で動作を検証し、現場へ適用します。[1][2]
AIの進歩によって、これまで難しかった作業への対応が広がる
画像と言葉を一緒に扱う技術、動作データを集める方法、シミュレーションを大量に実行する計算環境が発達し、ロボットに仕事を覚えさせる選択肢が増えてきました。
そのため、「AIがロボットを動かす」という発想自体の新しさよりも、扱える物や仕事を増やし、別の現場にも応用できるかに注目すると、フィジカルAIのニュースが分かりやすくなります。
フィジカルAIで、どんな仕事を任せられるようになるのか
製造・物流:部品の取り扱い、仕分け、搬送を支援する
製造・物流では、物を持ち上げて移す、種類ごとに分ける、必要な量を取り出すといった作業が対象になります。人が毎回、形や状態を見ながら調整している仕事に対応できれば、自動化の範囲が広がります。
ツムラが2025年5月に発表したAIロボットの例では、漢方製剤の品質試験に使う粉を、必要な重さだけ取り分ける作業を扱っています。粉の特性が違うと、すくい取り方や振り落とし方も変わります。エクサウィザーズが提供する仕組みは、こうした動作をAIに学習させ、多様な粉体への対応を目指しています。[4][5]
この例では、人型にすることよりも、特性が異なる材料を扱えることに価値があります。
小売り・介護:人が働く空間で作業を支援する
小売店の品出しや施設内の物品搬送も、活用が期待される仕事です。人が使う棚や通路のある場所で働ければ、すべてを機械専用の設備へ置き換えずに作業を任せられる可能性があります。
ただし、物を運ぶ仕事と、人の身体を支える介護では難しさが異なります。特に人へ直接触れる動作には、安全性の確認が欠かせません。「介護にも使える」という言葉だけでなく、物品搬送なのか身体介助なのかまで見ると、何が実現しつつあるのかを捉えやすくなります。[1]
企業の取り組みから見る、実用化の現在地
フィジカルAIやAIロボットの発表には、日常業務で使われているものも、実証や学習環境の整備を進めているものもあります。以下は、各社が公表した時点の状態を整理したものです。
| 企業・取り組み | 対象の仕事・狙い | 公表された段階 |
|---|---|---|
| GXO・Agility RoboticsのDigit | 物流施設で容器を搬送設備へ移す | 2024年6月、複数年契約による商用導入を発表 |
| ツムラ・エクサウィザーズのAIロボット | 品質試験で使う粉の重さを量り、取り分ける | 2025年5月の発表時点では試験稼働。本稼働に向け開発 |
| ツムラなどが参加するJ-HRTI | 人型ロボットの学習データを集め、現場に近い環境で検証 | 2026年8月、関東データファクトリーが本格稼働。利用企業への導入を目指す |
出典:[4]〜[7]。商用導入は特定の仕事での運用を示すもので、どの現場でも同じように働けるという意味ではありません。
実用化を見るときは、「人型ロボットを導入した」という見出しより、何の作業を、どんな条件で、日常業務として任せているかを見ると、会社にとっての価値が分かります。
なぜツムラなど、異業種の企業がフィジカルAIで手を組むのか
物を扱う力加減や、予想外の状況への対応には現場データが必要
箱の写真があれば、色や形は分かります。しかし、中身の重さや滑りやすさ、どこを持つと安定するかまでは、写真だけでは把握しにくいでしょう。
実際の作業では、持ち上げたときの力、動作中のずれ、その後の結果といった情報も必要です。インターネット上の文章を集めるのと同じ方法だけでは、こうした経験を十分にそろえられません。
ここで価値を持つのが、仕事の現場です。どの作業が頻繁にあり、どこで失敗しやすく、どの程度の品質なら任せられるのかを知る企業が、開発に参加する理由になります。[1][7]
ロボット・AI・作業現場を持つ企業が、技術と経験を持ち寄る
開発会社がロボットを動かせても、それだけで工場の仕事に組み込めるとは限りません。反対に、工場が詳しい作業手順を持っていても、学習データの整備やロボットの制御をすべて自社で行うのは大きな負担です。
企業連合の役割は、こうした知識や設備を組み合わせることにあります。一般的な分担を整理すると、次のようになります。
| 持ち寄るもの | 開発や導入で果たす役割 |
|---|---|
| ロボット・センサー・制御技術 | 物をつかむ、移動するなど、実際の動作を可能にする |
| AI・学習データを扱う技術 | 作業データを学習に使える形へ整え、動作の選択に生かす |
| 利用企業の作業現場・ノウハウ | 任せたい仕事、失敗しやすい条件、必要な品質を明確にする |
| 設備導入・運用支援 | 現場の設備や仕事の流れとつなぎ、使い続けられる状態にする |
これは各社を一つの役割に固定する表ではなく、連携に必要な機能を整理したものです。
共同でデータを集め、設備や開発の負担を分担する
J-HRTIは、産業現場のデータ収集・共有や検証環境の共同利用を進める企業連合です。ツムラの2026年8月26日の発表によると、千葉県習志野市の関東データファクトリーでは、稼働開始時35台、最大40台のロボットで学習を進める構成になっています。[7][8]
施設では、動作データを集め、それを学習用に整え、参画企業の現場を再現した環境で検証します。データを集めたら終わりではなく、実際に動かした結果を次の改善へ戻す仕組みです。
ツムラが目指しているのは、包装資材の補充など、人手が残る付帯作業の自動化です。既存設備を生かして作業を任せられるようになれば、生産を支える人員の確保や安定供給にもつながります。[7]
フィジカルAIは日本の強みを生かせるのか
製造現場のノウハウとロボット技術が強みになる
フィジカルAIでは、AIモデルの性能に加え、機械を精密に動かす技術や、現場で安定して使うための経験が必要です。製造工程、設備、作業品質についての蓄積は、学習する内容や評価の基準を作る材料になります。
日本政府も、AIロボティクスの社会実装を進める政策をまとめています。期待されているのは、国内の人手不足への対応と、産業としての競争力の強化です。[9]
ただデータを大量に持つだけでなく、「現場で役立つ動作」に変えられることが、強みを事業へつなぐ条件になります。
企業のノウハウを、どこまで共有できるか
共同開発が進むほど、共有する情報の範囲も重要になります。設備の配置、加工条件、作業手順には、企業の競争力に関わるものが含まれるためです。
例えば、箱を持ち上げる基本動作は共有できても、特定製品の製造条件まで他社へ渡したいとは限りません。共通化する動作データと、各社が管理する情報をどう分けるか。学習した成果を誰が使えるか。こうした取り決めも、企業連合を継続するための論点になります。
人手不足を補うには、現場で安定して働けることが重要
経営の視点では、ロボットが一度うまく動いたことと、毎日の仕事を任せられることは別です。作業が止まったときに誰が復旧するのか、扱う商品が変わったらどの程度調整が必要かまで含めて、仕事として成り立つかを考える必要があります。
例えば箱を運ぶ時間が減っても、人がつきっきりで監視し、頻繁に持ち直しているなら、期待したほど負担は減らないかもしれません。一方、夜間の定型作業を安定して任せられるなら、配置や生産計画を変える選択肢になります。
自社での活用を考える段階では、どの仕事の負担を減らしたいかを整理すると、技術選びにつなげやすくなります。その考え方は、AI導入を何から始めるか|業務プロセスを可視化する順序で詳しく扱っています。
フィジカルAIへの期待は、見栄えのするロボットを作ることだけではありません。人が状況を見ながら対応してきた仕事を、どこまで安心して任せられるようにするか。 そのために、AI、機械、現場の経験を持つ企業が手を組み始めています。
フィジカルAIについてよくある質問
お掃除ロボットもフィジカルAIですか?
周囲を認識し、状況に応じて動くものは、広い意味でフィジカルAIとして捉えられます。ただし、機種によって認識や判断の仕組みは異なります。最近の話題の中心は、こうした自律的な動作を、より多様な物や仕事に広げることです。
フィジカルAIが普及すると、従来の産業用ロボットは不要になりますか?
同じ作業を高速・高精度で繰り返す仕事では、従来の方式が適している場合があります。変化への柔軟さが必要な仕事と、条件をそろえて効率よく処理したい仕事で、使う仕組みが変わります。
稼働させるだけで、自動的に仕事を覚えるのですか?
会話や稼働を続けるだけで、自動的に学習が進むとは限りません。作業データを集め、学習させ、動作を検証してから現場へ反映する工程が必要です。現場での判断と、AIモデルを更新する学習は分けて考えます。
参考資料
- 1:産業技術総合研究所「フィジカルAIとは?」 — 定義、模倣学習、現場データ、活用領域。
- 2:NVIDIA「フィジカルAIとは?」 — 認識・動作、シミュレーション、学習の仕組み。
- 3:富士通「フィジカルAI(Physical AI)とは」 — ロボット・生成AIとの関係。
- 4:ツムラ「漢方製剤の秤量を自動化するAIロボットプラットフォームを導入」 — 2025年5月30日。試験稼働の段階はPDF2ページ目。
- 5:エクサウィザーズ「ツムラに100種類以上の粉体を秤量するAIロボットプラットフォームを提供」 — 粉体を扱う技術と開発状況。
- 6:Agility Robotics「GXO Signs Industry-First Multi-Year Agreement with Agility Robotics」 — 2024年6月27日。Digitの商用導入。
- 7:ツムラ「ヒューマノイドロボット活用を通じて付帯作業の自働化を通じた生産性向上と医薬品の安定供給を推進」 — 2026年8月26日。施設・台数はPDF2ページ目。
- 8:山善「コンソーシアムJ-HRTIを設立」 — 2026年3月26日。設立目的・共同利用。施設の規模は開所時の資料[7]を参照。
- 9:経済産業省「ロボット政策の方向性」 — AIロボティクス戦略と関連資料。
図解・アイキャッチはAIを活用して制作し、内容を編集・確認しています。
本記事の文章・表・図解・グラフは、Skill Business Architecture Labが独自に編集・作成しています。引用・紹介する場合は、引用箇所が分かる形で、記事名・サイト名・記事URLをご記載ください。
コメント